Motor bez četkica s Hallovim senzorom: što radi i kada vam je potreban za vaš projekt
Kada podatkovna tablica istosmjernog motora bez četkica navodi "s Hallovim senzorom", taj se redak mijenja više od cijene. Mijenja način na koji se motor pokreće iz mirovanja, kako isporučuje okretni moment pri maloj brzini i koji kontroleri ga mogu pokretati. Za svakoga tko odabire motor za električni skuter, robotsku platformu, ATV ili brodski pogon, odluka o Hall senzoru jedan je od prvih zahtjeva na razini sustava.
Kratak odgovor: motor bez četkica s Hallovim senzorom daje regulatoru točan položaj rotora od nulte brzine, tako da motor počinje s punim momentom u ispravnom smjeru i glatko radi pri maloj brzini. Kompromis je dodatno ožičenje i kontroler dizajniran za čitanje Hallovih signala. Kada su motor i regulator definirani zajedno, ta trgovina obično daje prednost senzorskom radu.
Što Hallov senzor radi u motoru bez četkica
Unutar istosmjernog motora bez četkica ne postoji komutator za prebacivanje namota. Regulator mora pokrenuti tri faze u nizu koji slijedi rotor, a vrijeme ovisi o poznavanju položaja rotora u svakom trenutku. Senzori Hallovog efekta daju tu informaciju.
Tipični senzorski motor sadrži tri Hallova IC-a postavljena pod kutom od 120 električnih stupnjeva. Kako magneti rotora prolaze, svaki senzor detektira promjenu između sjevernog i južnog pola i prebacuje svoj izlaz. Tri izlaza tvore 3-bitni uzorak sa šest valjanih stanja, od kojih svako odgovara jednom koraku komutacije od 60 stupnjeva. Ako kontroler ikada očita stanje 000 ili 111 tijekom rotacije, to je obično greška u ožičenju jer se ta stanja ne bi trebala pojaviti s ispravnim Hallovim uzorkom.
Hallov senzor je signalni uređaj, a ne uređaj za napajanje. Ne nosi faznu struju; on samo javlja upravljaču položaj rotora. Zato je upravljač motora mjesto gdje se stvarno donose odluke. Isti motor može se pokrenuti tiho ili naglo, učinkovito ili rasipno, ovisno o tome kako upravljač obrađuje Hallov obrazac.
Zašto su Hallovi senzori važni u mirovanju i maloj brzini
Kontroleri bez senzora i četkica očitavaju položaj rotora iz povratne elektromotorne sile (BEMF). BEMF raste s brzinom motora; u mirovanju je nula, a ispod otprilike pet do deset posto nazivne brzine premalen je za pouzdano mjerenje. Dakle, pokretanje bez senzora koristi sekvencu otvorene petlje: poravnajte rotor, a zatim ga povećajte dok BEMF ne bude čitljiv.
Taj niz je slaba karika. Pod opterećenjem, pokretanje s poravnanjem i nagibom može proizvesti skok struje, kratki trzaj unatrag ili zastoj. Tipičan simptom je motor koji škljoca ili oklijeva prije pokretanja. Za e-bicikl koji kreće na strmini, robota koji podiže teret ili električnog ATV-a koji kreće na labavom tlu, to oklijevanje je neugodno i teško za pogon.
Motor sa senzorom Halla eliminira slijepu fazu. Kontroler zna položaj rotora u mirovanju i odmah primjenjuje okretni moment u pravom smjeru. Najviše koristi imaju aplikacije koje se često pokreću i zaustavljaju, kao što su roboti za dostavu, bicikli s pedalama, skuteri i električni motocikli. Upravljač također može utišati taj početak; ultra-tiha PWM strategija potiskuje šum pri prebacivanju koji često prati rad pri maloj brzini, tako da se senzorski početak čini glatkim i tihim u vrhunskim proizvodima.
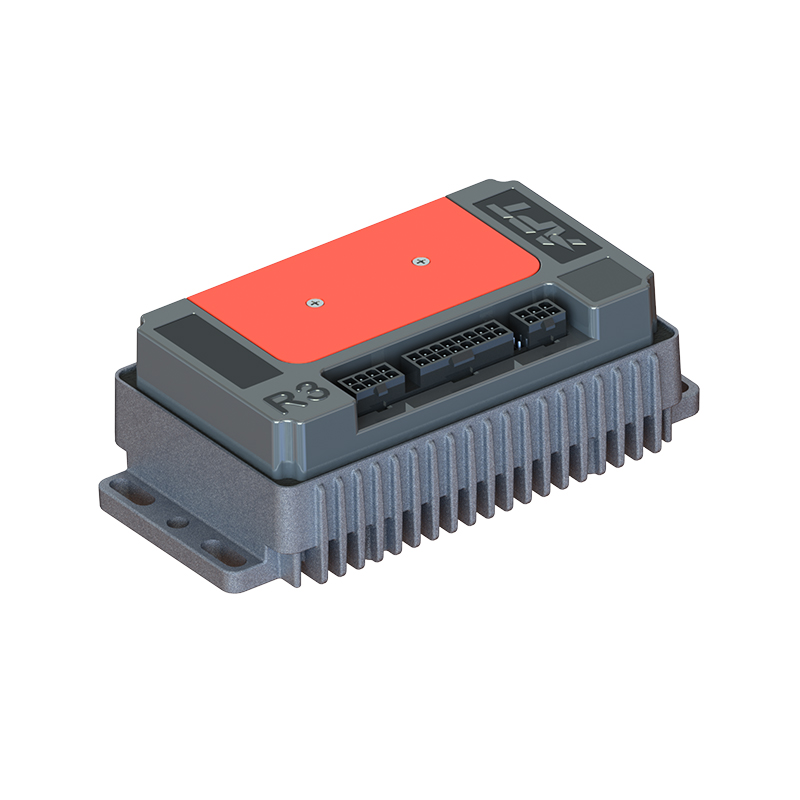
 A6 Ultra tihi kontroler istosmjernog motora bez četkica za čestu upotrebu Ovaj senzorski kontroler omogućuje glatko, tiho pokretanje u mirovanju, što ga čini prikladnim za gradsko putovanje na posao, rad u teretu i manevriranje pri malim brzinama gdje je ključna povratna informacija o položaju rotora. Pogledajte proizvod →
| Radni aspekt | Senzorirano (Hall) | Bez senzora (BEMF) |
|---|---|---|
| Položaj rotora u mirovanju | Poznato iz Hall uzorka | Nije mjerljivo |
| Pokretanje pod opterećenjem | Usmjerite okretni moment u ispravnom smjeru | Slijed poravnanja i nagiba; rizik zastoja |
| Zakretni moment male brzine | Stabilan i ponovljiv | Ograničeno ispod otprilike 5-10% nazivne brzine |
| Ožičenje | Trofazni vodovi plus pet Hallovih vodova | Samo trofazni vodovi |
| Cijena i složenost | Dodatni senzori, igle konektora, poteznice | Nema dodatnog hardvera motora |
| Tipične primjene | E-mobilnost, robotika, vožnja unazad | Ventilatori, pumpe, brza vretena |
Zbog toga su senzorske verzije uobičajene u motornim pogonima u glavčinama za gradska vozila; zaustavljanja, opterećeni startovi i manevriranje pri malim brzinama upravo su uvjeti u kojima BEMF ne uspijeva. Podaci o performansama motora glavčine iz stvarnih uvjeta vožnje slijede isti obrazac, od stajanja i kretanja do dugih smjena tereta.
Vodiči za performanse motora glavčine dosljedno pokazuju da se verzije sa senzorima predvidljivije nose s gradskim obavezama od onih bez senzora.
Hallovi tipovi izlaza, razine napona i obrasci komutacije
Hallovi senzori dolaze u dva izlazna formata. Izlazi s otvorenim kolektorom povlače signal nisko i potrebni su otpornici za povlačenje na strani kontrolera da bi se vratili na visoku razinu. Push-pull izlazi izravno pokreću liniju visoko i nisko. Ako upravljačka ploča nema povlačenja, motor s otvorenim kolektorom ne proizvodi valjanu visoku razinu i upravljač nikada ne dovrši svoju komutacijsku tablicu.
Bitna je i kompatibilnost napona. Stariji motori često koriste 5V Hall IC, dok mnogi trenutni ulazi kontrolera rade na 3,3V logici. Uvođenje signala od 5 V u pin samo od 3,3 V može oštetiti ulaz ili uzrokovati sporadične kvarove. Specifikacija motora treba navesti Hallov napon napajanja i izlaznu razinu; ako ne, pitajte prije naručivanja.
Razmak između Hallovih senzora slijedi jedan od dva standarda: 60 električnih stupnjeva ili 120 električnih stupnjeva. Komutacijska tablica regulatora mora odgovarati ovom razmaku. Motor napravljen za 60° proizvodi drugačiji Hall uzorak od motora od 120°, a primjena pogrešne tablice uzrokuje grubi rad, gubitak zakretnog momenta ili gubitak sinkronizacije.
Zapamtite također da električni stupnjevi nisu mehanički stupnjevi. Motor s četiri para polova ponavlja svoj Hallov uzorak četiri puta po mehaničkom okretaju. Broj pari polova mijenja električnu frekvenciju koju kontroler mora obraditi, tako da mora biti ispravno konfiguriran zajedno s kutom komutacije.
Usklađivanje motora s Hallovim senzorom i regulatora
Senzorirani motor ima svoje prednosti samo kada je upravljač napravljen za čitanje Hallovih signala. Tri provjere pokrivaju većinu površine kompatibilnosti. Prvo provjerite Hallov napon napajanja i logičku razinu u odnosu na ulaznu vrijednost regulatora. Drugo, potvrdite da kontroler podržava komutacijski kut motora, 60° ili 120°. Treće, odlučite što se događa pri većoj brzini; mnogi kontroleri koriste Hallove signale pri maloj brzini i stapaju se u BEMF način rada iznad praga, a taj bi prijelaz trebao biti dovoljno gladak da se izbjegne pad momenta.
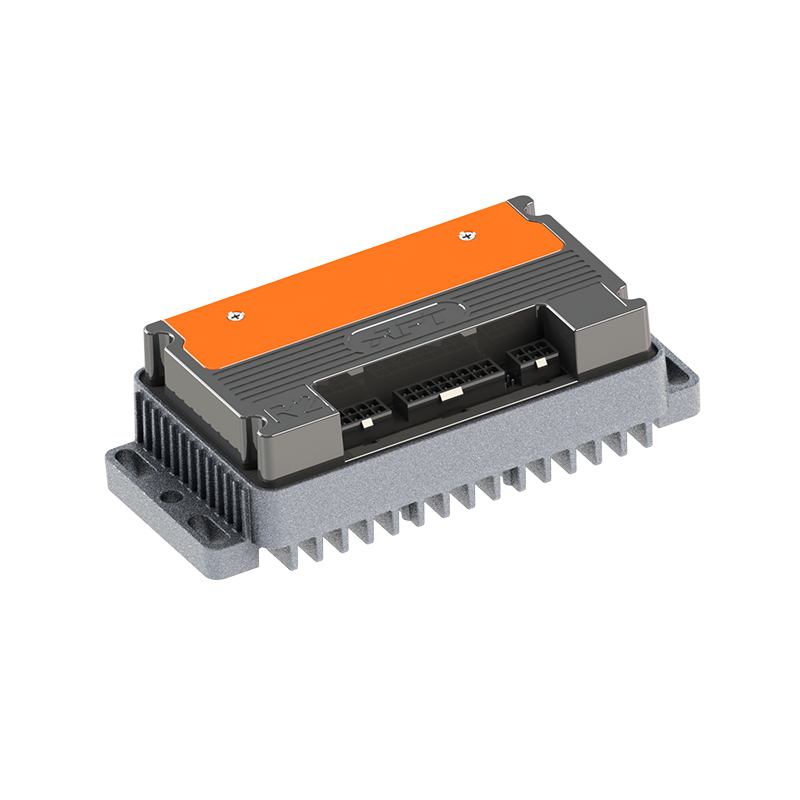
Za pogonski sklop e-mobilnosti, učinkovitost u radnom rasponu pri niskim brzinama često najviše pridonosi dosegu u stvarnom svijetu. Senzorirana komutacija održava struju statora usklađenom s rotorom, smanjujući gubitak bakra i zagrijavanje. Kontroler koji ispravno očitava Hallove ulaze, kao što je A4-2313 visokoučinkoviti kontroler istosmjernog motora bez četkica, omogućuje podešavanje istog motora za gradsko putovanje na posao, teretni teret ili okretni moment izvan ceste jer krivulja komutacije živi u softveru.
A4 visokoučinkoviti kontroler istosmjernog motora bez četkica s Hallovim ulazom Dizajniran da održava struju statora usklađenom s rotorom pri niskim brzinama, ovaj kontroler poboljšava domet u stvarnom svijetu i može se podesiti za različite radne cikluse od gradske vožnje do tereta ili izvan ceste. Pogledajte proizvod → Kada motor i regulator dolaze od različitih dobavljača, Hallovi parametri su prvi izvor neusklađenosti. Motor od 60° spojen na regulator konfiguriran za 120° radit će grubo ili uopće neće raditi. Strukturirana shema uparivanja rješava to prije dolaska hardvera: klasa napona, nazivna struja, Hallov izlazni format, napon napajanja, komutacijski kut i broj pari polova dokumentirani su na jednoj stranici.
 Shema uparivanja kontrolera i motora sa šest ključnih parametara Strukturirana stranica za uparivanje dokumentira klasu napona, nazivnu struju, Hallov izlazni format, napon napajanja, komutacijski kut i broj parova polova kako bi se spriječile neusklađenosti prije nego hardver stigne. Pogledajte proizvod →
Što provjeriti prije specifikacije senzorskog motora
Stavite ovih šest artikala na jednu stranicu prije naručivanja:
- Hallov napon napajanja i logička razina: uskladite Hallov IC motora s ulaznom snagom regulatora.
- Izlazni format: otvoreni kolektor treba povlačenje na strani kontrolera; push-pull ne.
- Komutacijski razmak: 60° ili 120° i provjerite odgovara li konfiguracija regulatora.
- Broj pari polova: provjerite ga i unesite ispravno, jer postavlja električnu frekvenciju.
- Pinout konektora: standardno senzorizirano ožičenje sastoji se od tri fazna voda plus pet Hallovih vodova (5V, GND, A, B, C). Jedna zamijenjena igla je najčešći kvar na testu na stolu.
- Strategija Hall greške: provjerite može li kontroler otkriti zaglavljeni ili nedostajući Hallov signal i vratiti se na način rada bez senzora.
Motor bez četkica s Hallovim senzorom dokazani je način da se okretni moment male brzine učini determinističkim. Trošak su dodatne žice i kontroler s podrškom za Hallov ulaz. Za vozila i strojeve koji pokreću pod opterećenjem, rade malom brzinom ili često voze unatrag, taj trošak omogućuje glatko ponašanje i kraći razvojni ciklus. Kad se Hallovi parametri zapišu i usporede s regulatorom, senzorski motor se jednostavno ponaša onako kako je obećano u podatkovnoj tablici.
DALJE:Prednosti motora bez četkica: učinkovitost, dugovječnost i precizna kontrola brzine
Zainteresirani ste za suradnju ili imate pitanja?
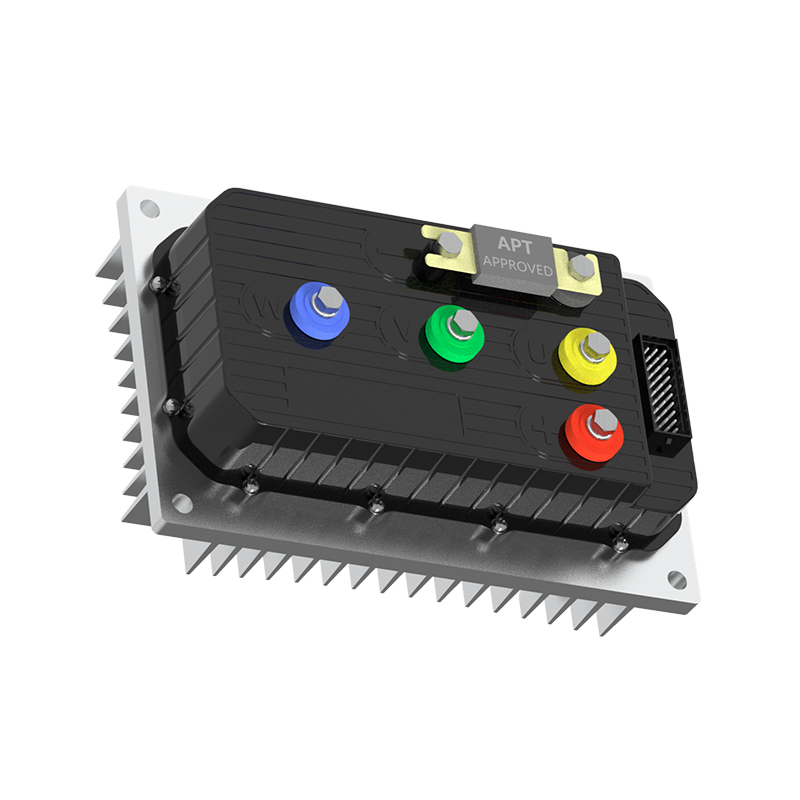
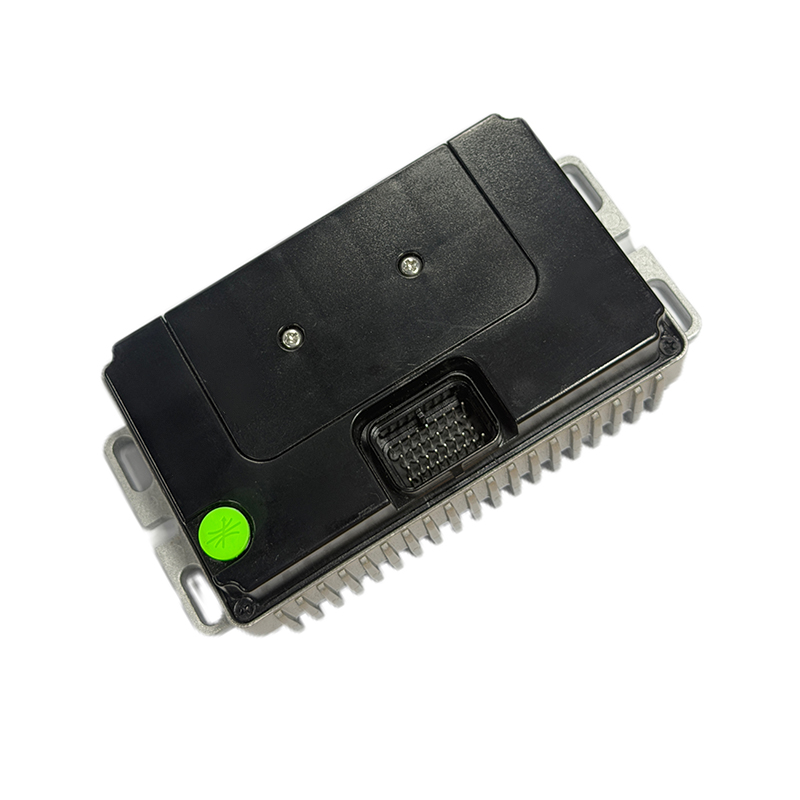
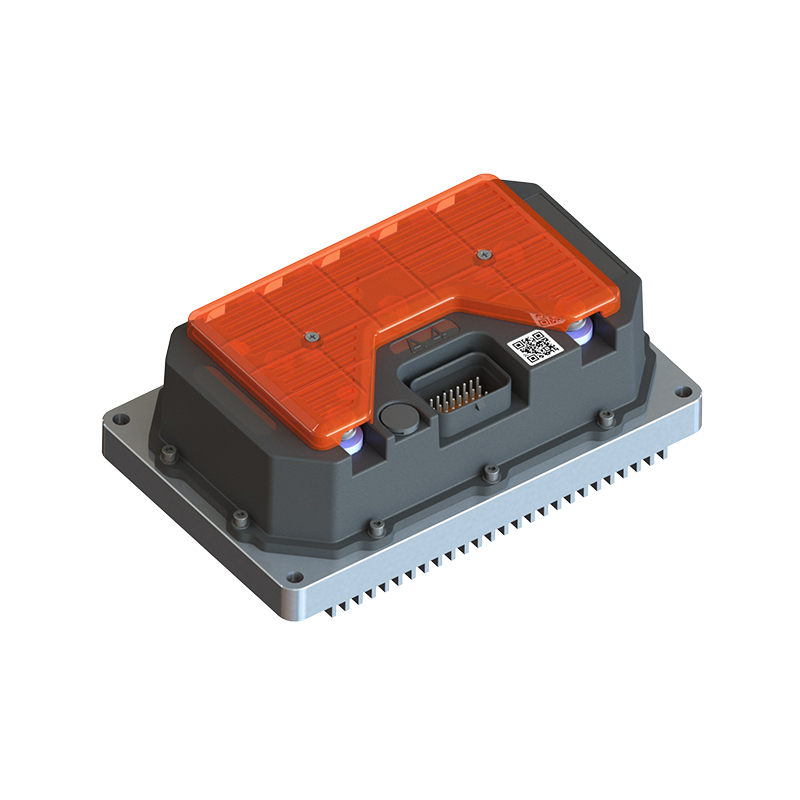
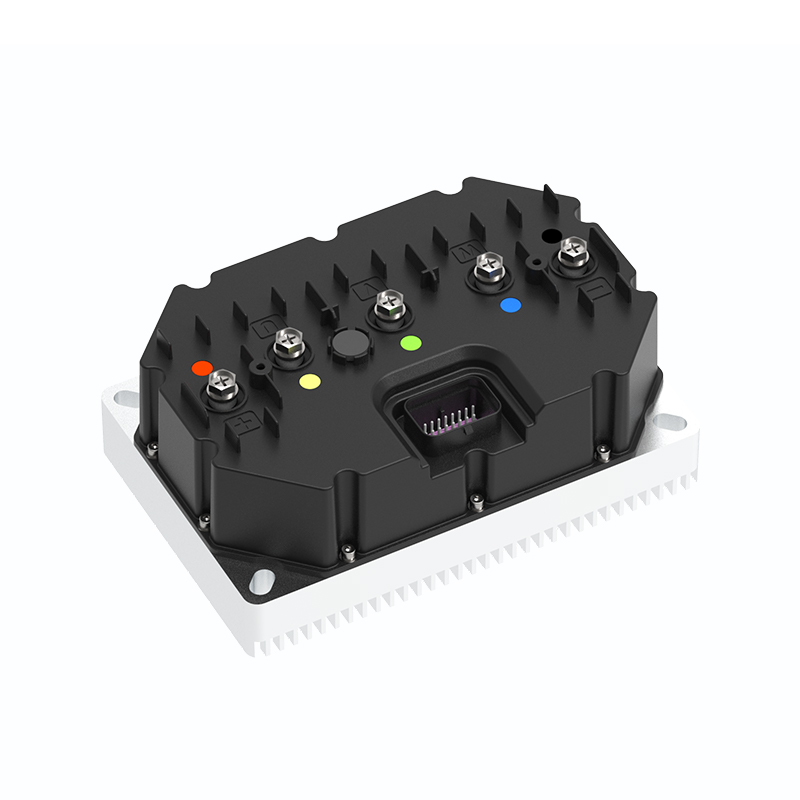
Kao Proizvođači prilagođenih kontrolera sinkronih motora s trajnim magnetima i Dobavljači kontrolera motora s trajnim magnetima u Kini, Fokusiranje na upravljanje pogonom permanentnog magneta sinkroni motori, pružamo siguran i dovoljan izvor energije za elektrifikaciju putničkih vozila.
- [email protected]
- +86-170 9191 9800
- Soba 123A, br. 1000 Ziyue Road, Minhang District, Šangaj, Kina
Autorska prava © Shanghai APT Power Technology Co., Ltd.All rights reserved