Odabir enkodera motora za BLDC pogone: razlučivost, sučelje i prilagodba
Dva prototipa električnih motocikala stigla su na isti ispitni stol s istim 10-inčnim motorom s glavčinom, istim firmwareom upravljača i istim paketom baterija. Jedan je puzao naprijed brzinom hoda s glatkim, kontroliranim povlačenjem. Drugi je podrhtavao ispod 3 km/h i skuhao fazu navijanja nakon dvadeset minuta startova na uzbrdici. Mehanički dijelovi bili su identični; put povratne informacije nije bio. Jedan motor nosio je inkrementalni koder od 1024 PPR, drugi skup od tri Hall senzora i tablicu firmvera koja je procjenjivala položaj rotora između koraka komutacije.
Lekciju je lako izreći i lako zaboraviti tijekom nabave: na DC pogonu bez četkica ili sinkronom pogonu s permanentnim magnetom, enkoder motora odlučuje koliko precizno i koliko pouzdano kontroler može znati gdje je rotor. Rezolucija, izlazno sučelje, mehanička montaža i radna okolina daju jedan broj — kvalitetu informacija o položaju koje dopiru do kontrolne petlje. Tretirajte enkoder kao dodatnu opremu i platit ćete ga u valovitosti zakretnog momenta, odbijenim prvim artiklima ili povratima na terenu.
Što koder motora radi unutar pogona zatvorene petlje
Enkoder pretvara mehaničko gibanje u električni signal koji pogon može brojati, taktirati ili dekodirati. U trofaznom pogonu bez četkica, kontroler treba električni kut rotora da odluči kada treba prebaciti svaki MOSFET. Hallovi senzori isporučuju šest diskretnih stanja po električnom okretaju: dovoljno za komutaciju u šest koraka, pregrubo za glatki moment male brzine. Enkoder dodaje kontinuirani položaj — inkrementalni tipovi emitiraju A/B kvadraturne impulse s opcijskim indeksnim impulsom, dok apsolutni tipovi izvješćuju o kodiranoj vrijednosti položaja u trenutku primjene napajanja.
Ta razlika oblikuje cijeli stroj, a ne samo senzor. S inkrementalnom povratnom spregom, kontroler mora izvršiti pomak prema početnom položaju nakon svakog ciklusa napajanja kako bi uspostavio nultu referencu. Uz apsolutnu povratnu informaciju, stroj odmah zna gdje se nalazi, što je važno za šasiju robota koja mora nastaviti rutu bez referentne vožnje, te za osovine upravljanja ili aktuatora gdje je neočekivano kretanje pri pokretanju sigurnosni problem. Velik dio interpolacije, filtriranja i otkrivanja grešaka koji su nekada postojali u namjenskom hardveru sada se nalazi u firmveru, zbog čega se uloga softvera u modernoj kontroli motora nastavlja širiti.
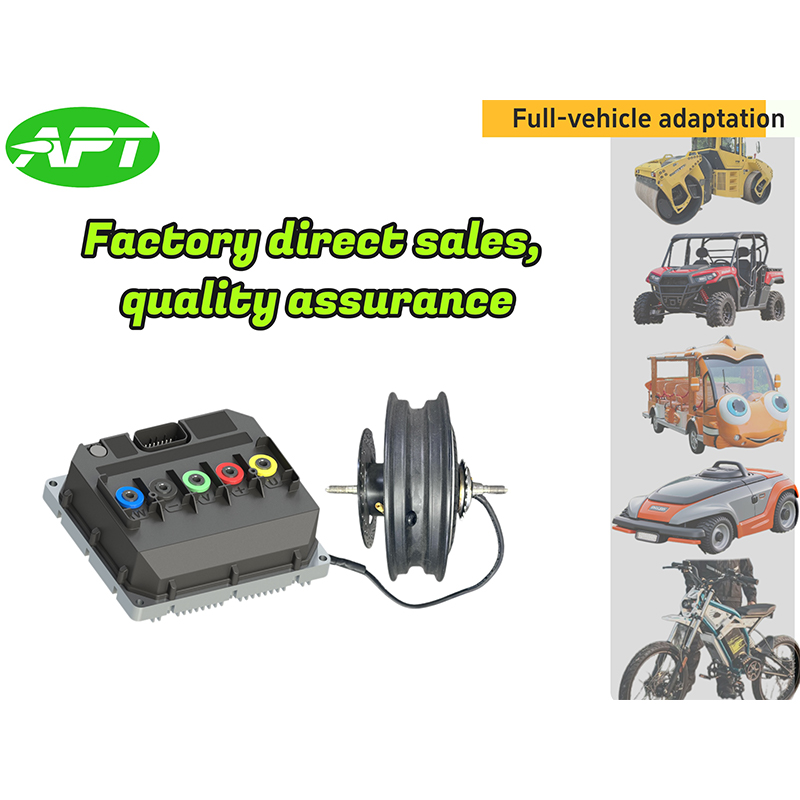
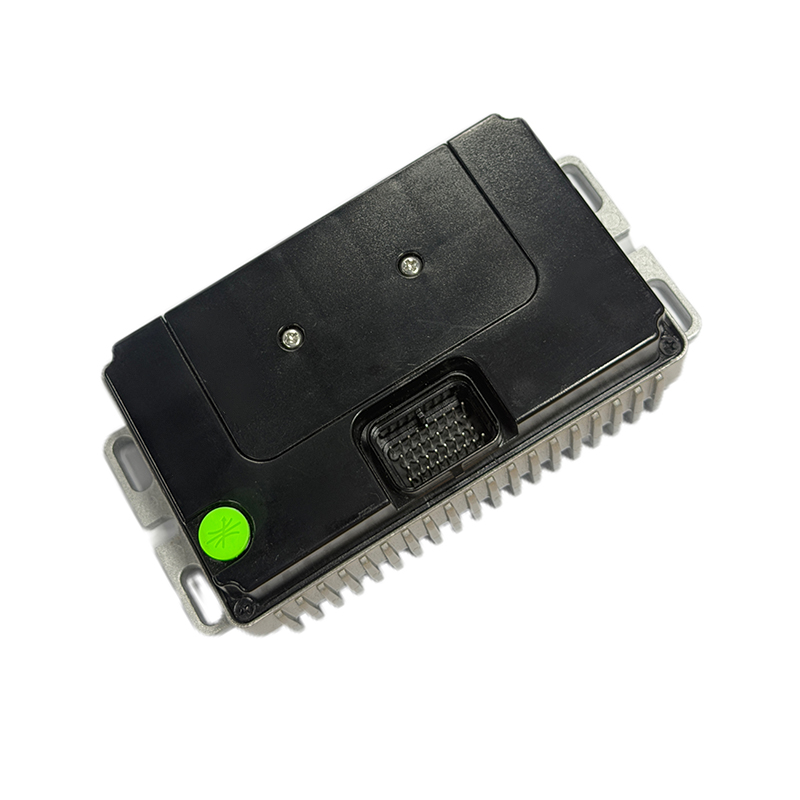
 A6 2422 Ultra-tihi kontroler istosmjernog motora bez četkica Za sustave koji vagaju inkrementalnu naspram apsolutne povratne sprege, ovaj kontroler podržava ulaz Halla ili magnetskog kodera i FOC vektorsku kontrolu. Pogledajte proizvod →
Inkrementalno ili apsolutno: uskladite koder s ponašanjem pri pokretanju
Započnite s jednim pitanjem: što se događa u prvih 200 milisekundi nakon što se ključ okrene? Ako stroj može tolerirati spori referentni pomak, inkrementalni koder je jeftiniji i jednostavniji za integraciju. Ako ne može, apsolutna povratna informacija je pošten odgovor, a dodatni trošak pripada proračunu od početka, a ne redizajnu šest mjeseci kasnije.
| Vrsta povratne informacije | Izlazni signal | Tipično pristajanje | Glavni rizik |
|---|---|---|---|
| Set senzora Hall | Tri digitalna stanja po električnom ciklusu | Samo komutacija, troškovno vođene vožnje | Grubi zakretni moment pri maloj brzini, nema finog položaja |
| Inkrementalni optički | A/B kvadratura, indeks, 5 V TTL ili 24 V HTL | Precizna brzina i položaj na zatvorenim osovinama | Kontaminacija diska u potpunosti ubija signal |
| Inkrementalni magnetski | A/B kvadratura, indeks | Prašina, vlaga i vibracije u e-mobilnosti | Vanjska magnetska polja, tolerancija zračnog raspora |
| Apsolutni jednookretni | SSI, BiSS-C, SPI ili PWM | Pokretanje bez navođenja, zglobovi robota | Viša cijena, podrška za protokol u pogonu |
| Apsolutni višestruki okret | Serijski s brojačem okretaja | Pokretači, upravljanje, zupčaste osovine | Pogreške brojača nakon dugog skladištenja ili vibracija |
Rezolucija, točnost i brojke vrijedne usporedbe
Inkrementalna rezolucija navedena je u impulsima po okretaju. Koder od 1024 PPR očitan u četverostrukoj kvadraturi daje 4096 brojanja po okretaju. Na kotaču promjera 250 mm s opsegom od 785 mm, jedno brojanje iznosi otprilike 0,19 mm hoda — prihvatljivo za odometriju, marginalno za precizno pozicioniranje. 17-bitni apsolutni koder isporučuje 131.072 odbrojavanja po okretaju, oko 0,006 mm na istom kotaču, a njegova rezolucija ne opada kada se stroj kreće sporo.
Razlučivost nije točnost. Pogreška interpolacije unutar enkodera, ekscentricitet osovine, neusklađenost spojke i temperaturni pomak, sve to doprinosi pogrešci položaja koju kontroler zapravo vidi. Zatražite od dobavljača ukupni proračun pogreške umjesto naslovne brojke PPR-a i testirajte uzorak na stvarnoj osovini, a ne na laboratorijskom uređaju. Enkoder od 4096 brojača montiran s 0,1 mm ekscentričnosti može se ponašati gore od čisto postavljene jedinice od 2048 brojača.
Sučelja, kablovi i buka koja kvari povratnu informaciju
Kompatibilnost sučelja je mjesto gdje se odluke o kupnji lome. Kontroler s ulazima od 3,3 V neće pouzdano očitati 5 V TTL enkoder bez pomaka razine, a optički enkoder može izvući 150 do 250 mA iz napajanja dimenzioniranog za Hallov senzor. Provjerite maksimalnu izlaznu frekvenciju u odnosu na duljinu kabela, potvrdite da pogon podržava apsolutni protokol koji namjeravate kupiti i zapamtite da dugi kabeli s velikim kapacitetom zaokružuju brze rubove sve dok brojači ne nestanu. Oklopljeni kabel s upredenim paricama, završen na kraju kontrolera i postavljen najmanje 50 mm od kabela faze motora, sprječava većinu ovih problema.
Kontrolna strana zaslužuje podjednak nadzor. Strujne petlje koje rade na 10 do 20 kHz ne mogu koristiti razlučivost veću od one koju podržava period uzorkovanja, a pogon koji dobro upravlja kontrolom usmjerenom na polje pretvorit će dobru povratnu spregu u nisko valovitost zakretnog momenta i veću učinkovitost u cijelom rasponu brzine.
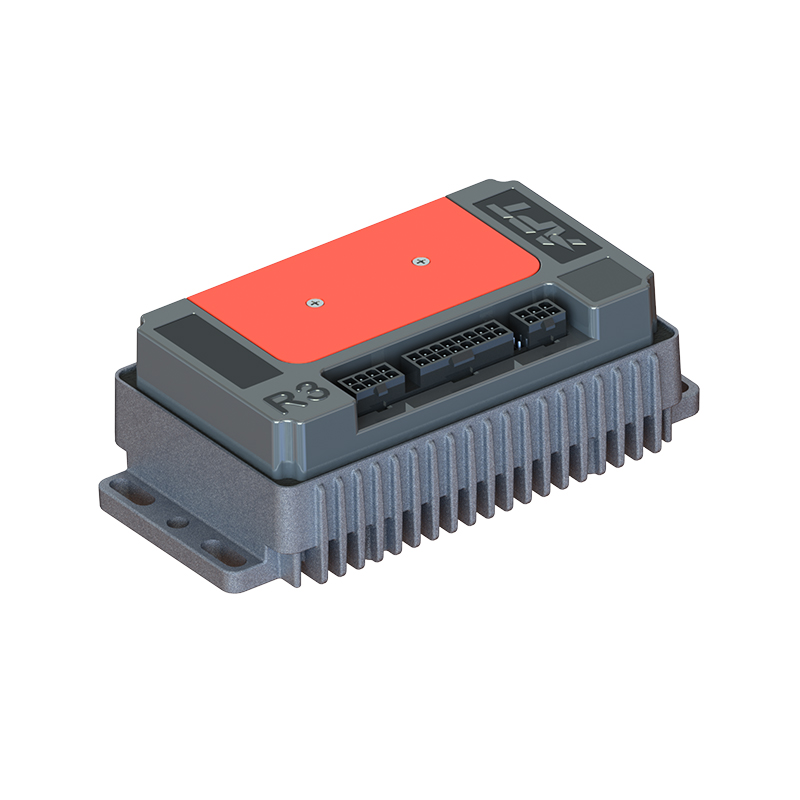
A4 2313 visokoučinkoviti kontroler istosmjernog motora bez četkica Za pogone električnih motocikala ili električnih vozila, ovaj kontroler spaja FOC vektorsku kontrolu s CANBUS-om, Bluetoothom i povratnom informacijom Halla ili magnetskog kodera. Pogledajte proizvod → Mehanička prilagodba i okolina: gdje počinju kvarovi na terenu
Enkoderi češće kvare na terenu zbog mehaničkih nego zbog električnih razloga. Magnetski i induktivni tipovi toleriraju definirani zračni razmak — obično 0,5 do 1,5 mm između senzora i magneta — ali taj razmak mora izdržati toplinsko širenje, zračnost ležajeva i udarce. Odstupanje vratila, aksijalni pomak i ekscentricitet glavčine moduliraju signal, a modulirana povratna informacija o položaju prikazuje se na vozilu kao valovitost zakretnog momenta ili oscilacija brzine. Navedite granice odstupanja na crtežu prije odabira senzora, a zatim ih izmjerite na prvom artiklu umjesto da vjerujete brošuri dobavljača.
Okoliš pokreće izbor tehnologije. Optički koderi nude najbolju rezoluciju i najmanju toleranciju na prašinu, uljnu maglu i kondenzaciju; IP67 kućište pomaže, ali ne popravlja istrošenu brtvu vratila. Magnetski enkoderi otporni su na prašinu i vodu, ali slabe u blizini jakostrujnih kabela ili velikih čeličnih konstrukcija. Za vanbrodske motore i obalnu opremu, slani sprej i galvanska korozija čine IP67 s morskim kabelskim uvodnicama minimumom, a ne prodajnom točkom.
Prijave i što svaka od njih zahtijeva
Ista specifikacija kodera daje vrlo različite rezultate ovisno o tome gdje se motor nalazi:
- Električni motocikli i skuteri: uglađenost pri malim brzinama i polazak na uzbrdici dominiraju prvim dojmom kupca, tako da su kvadraturna razlučivost i električna kalibracija kuta važniji od točnosti pri najvećoj brzini.
- Robotska šasija i automatizirano vođena vozila: pogreška u odometriji nakuplja se tijekom smjene, tako da broj okretaja pomnožen s promjerom kotača postavlja praktični navigacijski proračun.
- ATV i UTV pogonski sklopovi: blato, prolaz kroz vodu i vibracije guraju izbor prema zatvorenoj magnetskoj povratnoj sprezi s velikodušnom tolerancijom zračnog raspora.
- Električni vanbrodski motori: otpornost na koroziju i cjelovitost kabela odlučuju o vijeku trajanja, a ne samo o rezoluciji.
Ambalaža je također važna. Integrirane jedinice srednjeg pogona postavljaju senzor unutar kućišta mjenjača, gdje su uljna magla i toplina stalni susjedi i gdje se senzor ne može zamijeniti bez otvaranja motora. Taj dogovor nagrađuje rani mehanički pregled i dobavljača koji razumije cijeli pogonski sklop, a ne senzor koji se prodaje samo prema specifikacijama.
B2B motori srednjeg pogona za pogonske sustave e-bicikala Pregledajte ovu B2B kategoriju motora srednjeg pogona za opcije tvornice/dobavljača, uparivanje kontrolera i podršku nakon prodaje relevantnu za integrirane pogonske sustave e-bicikla. Pogledajte proizvod → Popis za provjeru valjanosti prije objavljivanja dizajna
Većina problema s koderom otkrije se kasno jer se testiranje usredotočuje na podatkovnu tablicu, a ne na sklop. Prođite kroz ove korake prije potpisivanja proizvodnog izdanja:
- Potvrdite što stroj mora učiniti u prvih 200 milisekundi nakon uključivanja i pustite da taj odgovor odluči inkrementalno naspram apsolutnog.
- Uskladite razine napona, protokol, struju napajanja i maksimalnu frekvenciju sa stvarnim ulaznim stupnjem regulatora.
- Izmjerite odstupanje osovine, ekscentricitet i zračni raspor senzora na prvom članku, a ne na stolu za učvršćenje.
- Pokrenite sklop u cijelom temperaturnom rasponu i zabilježite pogrešku položaja na ekstremima.
- Kalibrirajte pomak električnog kuta i pohranite ga po seriji motora, budući da jedna neusklađena serija proizvodi valovitost momenta posvuda.
- Provjerite usmjeravanje kabela i zaštitu od dirigirane i zračene buke, s opterećenim motorom, a ne u praznom hodu.
- Zatražite podatke o dosljednosti od serije do serije i dokumentirani postupak obavijesti o promjenama, jer nenajavljena revizija magneta ili diska tiho poništava vašu kalibraciju firmvera.
Enkoder motora nije komponenta koja se kupuje na kraju projekta i naknadno pričvršćuje. Najprije odlučite o ponašanju pri pokretanju, zatim o razlučivosti koju aplikacija zaista treba, zatim o sučelju i mehaničkoj ovojnici koja može zadržati tu razlučivost u stvarnom okruženju. Provjerite kombinirani pogon na opterećenom stolu i čuvajte zapis kalibracije sa serijom motora.
Shanghai APT Power Technology gradi kontrolere istosmjernih motora bez četkica, motore srednjeg pogona i motore glavčine oko točno tog slijeda, usklađujući firmware kontrolera s karakteristikama motora umjesto da prodaje hardver zasebno. Bez obzira radi li se o primjeni električnog motocikla, šasije robota, ATV-a ili električnog vanbrodskog motora, povratna informacija o položaju pripada prvom inženjerskom razgovoru — ne prvom zahtjevu za jamstvo.
DALJE:Kako rade elektronički regulatori brzine? Unutar signalnog lanca ESC-a
Zainteresirani ste za suradnju ili imate pitanja?
Kao Proizvođači prilagođenih kontrolera sinkronih motora s trajnim magnetima i Dobavljači kontrolera motora s trajnim magnetima u Kini, Fokusiranje na upravljanje pogonom permanentnog magneta sinkroni motori, pružamo siguran i dovoljan izvor energije za elektrifikaciju putničkih vozila.
- [email protected]
- +86-170 9191 9800
- Soba 123A, br. 1000 Ziyue Road, Minhang District, Šangaj, Kina
Autorska prava © Shanghai APT Power Technology Co., Ltd.All rights reserved