Kako rade elektronički regulatori brzine? Unutar signalnog lanca ESC-a
Baterija od 48 V daje jedan fiksni istosmjerni napon. Motor na električnom skuteru i dalje mora držati otprilike 3200 okretaja u minuti na ravnoj cesti, pasti na oko 280 okretaja u minuti na nagibu od 12 posto i voziti unatrag na zahtjev. Nešto između baterije i namota mora odlučiti koliko struje teče, u kojem smjeru i koliko dugo.
Taj uređaj je elektronički regulator brzine. Radi pretvaranjem fiksne istosmjerne struje baterije u trofazni izlaz i prebacivanjem tog izlaza tisuće puta u sekundi. Prosječni napon koji motor vidi raste i pada s radnim ciklusom, a vlastiti induktivitet motora pretvara te brze impulse u glatku struju. Okretni moment slijedi struju, a brzina se uspostavlja tamo gdje se okretni moment motora susreće s okretnim momentom opterećenja. Sve ostalo unutar ESC-a postoji kako bi se to dogodilo sigurno i ponavljajuće.
Kako DC postaje trofazna rotacija
Motor bez četkica neće raditi na DC priključen na dva terminala. Njegov stator nosi tri fazna namota, a njegov rotor nosi trajne magnete, tako da se struja mora kretati kroz faze redom kako bi statorsko polje vuklo rotor naprijed umjesto da ga drži na mjestu.
Komutacija: ostati ispred rotora
Komutacija je čin odabira koji će fazni par biti pod naponom. Kod komutacije u šest koraka, svaki električni okretaj je podijeljen u šest stanja, a kontroler uključuje jednu sklopku visoke i jednu nisku stranu po stanju, proizvodeći polje koje ide naprijed svakih 60 električnih stupnjeva. Ako komutacija zaostaje za rotorom, okretni moment pada, a struja raste. Ako vodi predaleko, dodatna struja postaje toplina umjesto momenta.
Povratna informacija o položaju senzora i bez senzora
Tri Hall senzora izvještavaju o apsolutnom položaju rotora, što je važno za šasiju robota koja mora krenuti iz mirovanja pod punim opterećenjem. Sheme bez senzora umjesto toga čitaju povratni EMF induciran u fazi bez napona i procjenjuju položaj od njegovog prelaska nule. To uklanja tri žice i konektor iz kabelskog svežnja, ali procjena postaje nepouzdana ispod otprilike 5 do 10 posto nazivne brzine. Kontrola orijentirana na polje ide dalje, pretvarajući izmjerene fazne struje u rotirajući referentni okvir i izravno regulirajući komponentu koja proizvodi moment.
Signalni lanac od ulaza gasa do pogona vrata
Između ulaza gasa i terminala motora nalaze se četiri funkcionalna bloka. Svaki ima svoj način kvara i vlastito ograničenje performansi sustava.
Mikrokontroler i upravljačka petlja
Mikrokontroler uzorkuje faznu struju, napon sabirnice, položaj prigušnice i položaj rotora, često 8.000 do 20.000 puta u sekundi u implementaciji usmjerenoj na polje. Prvo pokreće brzu strujnu petlju, obavija sporiju petlju brzine ili zakretnog momenta oko nje i pretvara rezultat u tri vrijednosti radnog ciklusa. Mapiranje leptira za gas, strujna ograničenja, snaga regenerativnog kočenja i pragovi greške nalaze se u ovom sloju.
Pokretač vrata i MOSFET most
Pokretač vrata prevodi niskonaponsku logiku u zamah od 10 do 15 V koji je potreban MOSFET-u snage i sprječava da oba prekidača u jednoj nozi vode istovremeno. Mrtvo vrijeme, namjerni interval gašenja između isključivanja visoke strane i uključivanja niske strane, obično je 0,3 do 1 mikrosekunde. Prekratka i probojna struja uništava most; predug i nizak broj okretaja trpe i moment i učinkovitost.
Šest MOSFET-a tvori trofazni most, gdje se gubici vodljivosti skaliraju s otporom uključenosti i strujom na kvadrat, dok se gubici sklopki skaliraju s frekvencijom sklopki, naponom sabirnice i nabojem vrata. Paralelni uređaji smanjuju otpor pri uključivanju, ali samo kada su petlje vrata usklađene. Inače jedan uređaj nosi više struje od svojih susjeda i prvi pokvari.
Očitavanje struje i zaštita
Shunt otpornici ili senzori Hallovog efekta mjere faznu struju tako da kontrolna petlja ima nešto stvarno za reguliranje, a isti signali daju zaštitu od prekomjerne struje, prenapona i pretjerane temperature. Regulator koji se dobro ponaša postupno smanjuje struju kako temperatura raste umjesto da prekine motor usred manevra.
Radni ciklus, PWM i brojke koje su važne
Kontrola brzine je kontrola radnog ciklusa. Ako sabirnica radi na 48 V, a radni ciklus iznosi 50 posto, motor doživljava prosječno 24 V. Frekvencija prebacivanja je odabrana dovoljno visoko da zadrži valovitost struje unutar praktičnog pojasa i dovoljno niska da se gubici preklapanja mogu kontrolirati. Na pogonu od 48 V s nekoliko stotina mikrohenrija faznog induktiviteta, 16 kHz do 20 kHz obično održava valovitost blizu 10 do 20 posto nazivne struje.
| Parametar | Na što utječe | Praktični raspon |
|---|---|---|
| Frekvencija prebacivanja PWM | Valovitost struje, zvučni šum, gubitak pri prebacivanju | 16 do 20 kHz |
| Brzina kontrolne petlje | Odziv zakretnog momenta, granica stabilnosti | 8 do 20 kHz |
| Kontinuirana fazna struja | Cruise moment, stacionarno grijanje | 60 do 80 posto najvećeg rejtinga |
| Vršna struja, 10 s | Moment ubrzanja i zaustavljanja | 1,5 do 2 puta kontinuirano |
| Visina napona sabirnice | Regenerativno kočenje, izbacivanje opterećenja | 1,25 do 1,5 puta nominalne sabirnice |
| Mrtvo vrijeme | Rizik od probijanja protiv učinkovitosti male brzine | 0,3 do 1 mikrosekunda |
| Otpor vrata | Brzina prebacivanja, zvonjenje, EMI | 2 do 10 ohma |
Čitajte tablicu kao skup kompromisa, a ne kao specifikaciju. Povećanje frekvencije preklapanja smanjuje valovitost i stišava pogon, ali također povećava gubitke pri komutaciji i toplinu. Proširenje mrtvog vremena štiti most, ali iskrivljuje izlazni napon pri niskom radnom ciklusu, što se pokazuje kao grubo pokretanje i zagrijavanje posebno malom brzinom.
Spajanje regulatora s motorom bez nagađanja
Najčešća pogreška pri dimenzioniranju je odabir regulatora prema snazi na oznaci motora. Motori su ocijenjeni prema mehaničkoj snazi; regulatori su ograničeni faznom strujom i temperaturom spoja. Motor od 1 kW može povući 40 A fazne struje pri 48 V tijekom teškog pokretanja iz stanja mirovanja, iako mu je struja brze vožnje bliža 12 A. Veličina za start, ne krstarenje, i zajedno provjerite tri broja:
- Kontinuirana fazna struja na očekivanoj temperaturi okoline, ne na 25 C.
- Raspon napona sabirnice s prostorom za regenerativno kočenje.
- Toplinski put: područje hladnjaka, protok zraka i koliko dugo se vršna struja može održati.
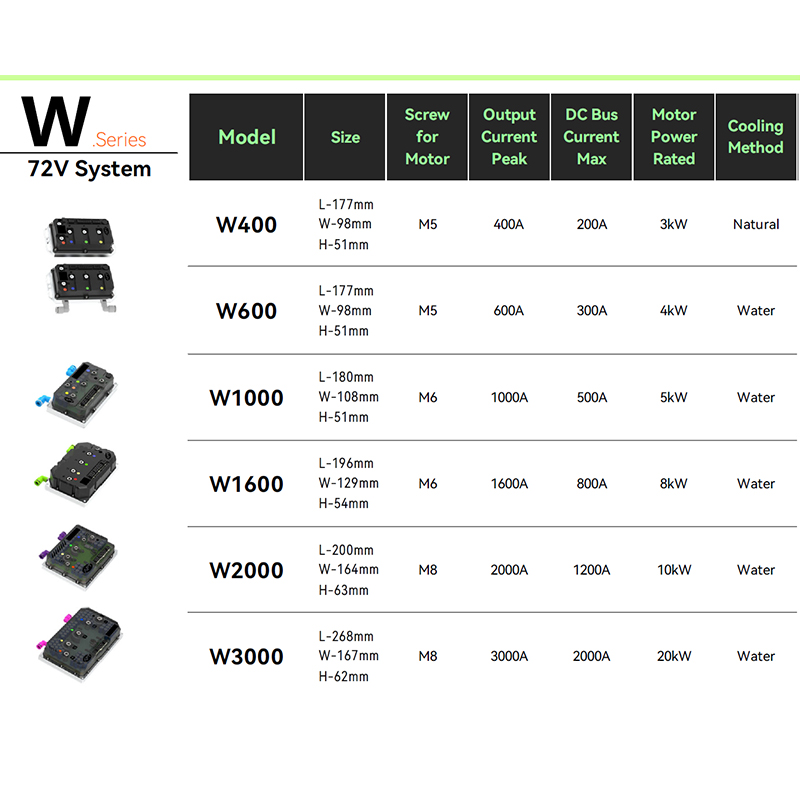
Objavljene tablice uparivanja uklanjaju većinu tog nagađanja jer navode koje su kombinacije regulatora i motora već karakterizirane za struju, napon i montažu.
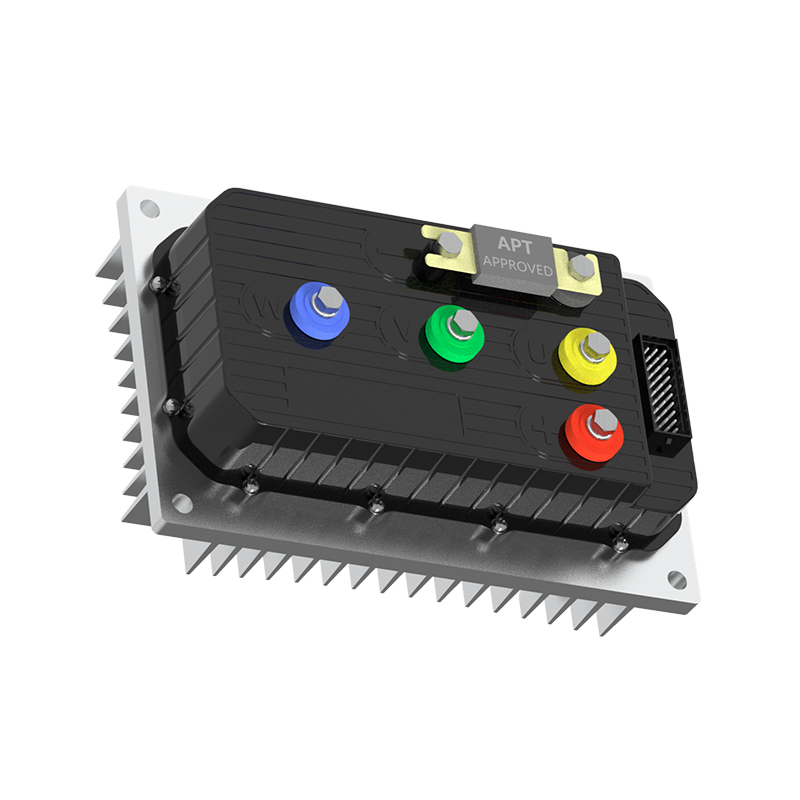
 APT kontroler i shema uparivanja motora Savjeti za B2B uparivanje za usklađivanje APT kontrolera i motora u pogledu snage, okretnog momenta, brzine i učinkovitosti, s razmatranjima protokola za električna vozila. Pogledajte proizvod →
Firmware, protokoli i podešavanje
Dva regulatora s identičnim stupnjevima snage mogu se ponašati vrlo različito. Protokol unosa je prva razlika: PWM i analogni ulazi su jednostavni i imaju nisku latenciju, UART odgovara podešavanju parametara i telemetriji, a CAN sabirnica odgovara vozilima gdje kontroler, sustav upravljanja baterijom i upravljačka jedinica vozila trebaju dijeliti stanje.
Druga razlika je firmware. Krivulje gasa, trenutne rampe, profili regenerativnog kočenja, slabljenje polja za maksimalnu brzinu i ponašanje oporavka od greške sve su to softverske odluke, a uloga softvera u modernim motornim kontrolerima je porasla kako bi odgovarala samom stupnju snage. Zatražite skup parametara prije nego što se posvetite platformi, a ne nakon što prvi prototip stane na brdu.
Toplinska stvarnost i granice pouzdanosti
Ocjene struje u podatkovnoj tablici obično pretpostavljaju ambijentalnu temperaturu od 25 C i kućište MOSFET-a koje se održava na temperaturi od blizu 80 C. Unutar zatvorenog kućišta u ljetno poslijepodne, niti jedan uvjet ne vrijedi. Gubitak vodljivosti raste s temperaturom jer se otpor pri uključivanju povećava, što opet povećava gubitak; bez smanjenja snage, ta petlja bježi. Praktično smanjenje snage za pasivno hlađeni regulator često je 30 do 40 posto ispod glavne struje. Kondenzatori zaslužuju jednaku pozornost, budući da njihova vrijednost valovitosti struje i nazivni životni vijek na 105 C određuju pravi servisni interval, a ne broj dijela MOSFET-a.
Za aplikacije koje ne mogu tolerirati neugodna putovanja, stabilnost u odnosu na temperaturu i opterećenje važnija je od vršne brojke na prvoj stranici.
APT A8 visokostabilni kontroler istosmjernog motora bez četkica Karakterizirani visokostabilni upravljač istosmjernog motora bez četkica s FOC-om, CAN-om, Bluetoothom i vršnom snagom od 30 kW za dronove, robotiku i laka električna vozila. Pogledajte proizvod → Što provjeriti prije kupnje
- Fazna struja u najgorem slučaju: početak pod punim opterećenjem, maksimalni stupanj, najviša okolina.
- Prozor napona sabirnice, uključujući regenerativni skok koji će vaša baterija stvarno vidjeti.
- Upravljačko sučelje: govori li vozilo već CAN ili će PWM odraditi posao?
- Toplinski dizajn: područje hladnjaka, put protoka zraka i orijentacija montaže.
- Zaštita i izvješćivanje: prekomjerna struja, prenapon, previsoka temperatura i jesu li greške zabilježene ili samo signalizirane.
- Podrška: dokumentacija parametara, put ažuriranja firmvera i hoće li dobavljač karakterizirati vaš motor svojim kontrolerom.
Dobavljači koji objavljuju a karakterizirani raspon regulatora i odgovarajuće smjernice čine tu posljednju točku daleko lakšom za provjeru prije nego što se alati predaju.
APT R5 kontroler istosmjernog motora bez četkica s brzim odzivom Karakterizirani DC/PMSM kontroler bez četkica s brzim odzivom s nazivnom snagom od 5 kW, vršnom snagom od 12 kW, CAN i FOC za robotiku, automatizaciju i mini-EV. Pogledajte proizvod → Kratka verzija
- ESC pretvara fiksni DC u komutirani trofazni izlaz, a radni ciklus postavlja prosječni napon, a time i brzinu.
- Komutacija održava polje statora ispred rotora; Hallovi senzori upravljaju malom brzinom, procjena povratnog EMF-a upravlja krstarenjem.
- Mikrokontroler, upravljački program vrata, MOSFET most i mjerenje struje nameću svaki svoje ograničenje sustavu.
- Odredite veličinu po faznoj struji u najgorem slučaju, a zatim smanjite za temperaturu okoline koju će proizvod stvarno vidjeti.
- Firmware i pristup parametrima pokreću ponašanje daleko više nego brojevi dijelova prekidača.
DALJE:Objašnjenje slabljenja polja: kako regulatori motora guraju brzinu iznad osnovne vrijednosti
Zainteresirani ste za suradnju ili imate pitanja?
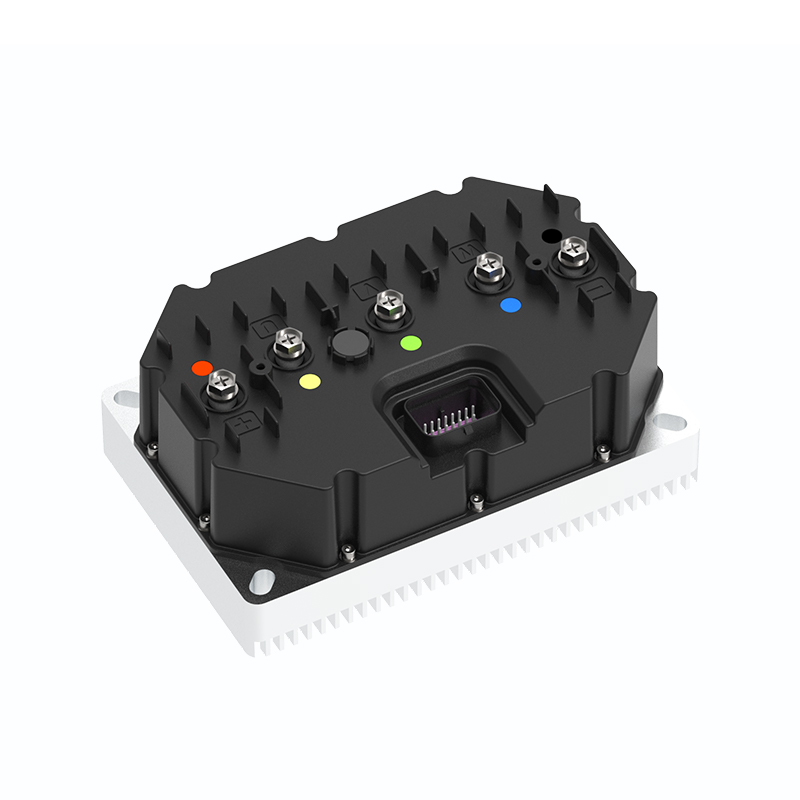
Kao Proizvođači prilagođenih kontrolera sinkronih motora s trajnim magnetima i Dobavljači kontrolera motora s trajnim magnetima u Kini, Fokusiranje na upravljanje pogonom permanentnog magneta sinkroni motori, pružamo siguran i dovoljan izvor energije za elektrifikaciju putničkih vozila.
- [email protected]
- +86-170 9191 9800
- Soba 123A, br. 1000 Ziyue Road, Minhang District, Šangaj, Kina
Autorska prava © Shanghai APT Power Technology Co., Ltd.All rights reserved