Algoritmi upravljanja motorom: objašnjene metode u šest koraka, FOC i metode bez senzora
List sa specifikacijama može vam reći da kontroler motora radi s 48 V i 60 A, ali vam neće reći kako motor zvuči pri brzini hodanja, koliko će valovitost okretnog momenta osjetiti šasija vašeg robota ili može li se motor i dalje povući na strmoj uzbrdici. O tim ponašanjima odlučuje algoritam upravljanja motorom ugrađen u firmware. Tri obitelji dominiraju upravljanjem istosmjernom strujom bez četkica (BLDC) i upravljanjem sinkronim motorom s trajnim magnetom (PMSM): komutacija u šest koraka, upravljanje usmjereno na polje (FOC) i metode promatrača bez senzora. Za većinu novih vozila i programa za automatizaciju, FOC s promatračem bez senzora je praktična zadana vrijednost, dok šest koraka ostaje jeftin izbor za jednostavna opterećenja. Odjeljci u nastavku objašnjavaju kako se ti algoritmi razlikuju i što ta razlika znači kada odaberete kontroler.
Što algoritmi za kontrolu motora zapravo rade
Svaki algoritam upravljanja motorom pokreće istu osnovnu petlju. Očitava ili procjenjuje položaj rotora, uspoređuje izmjerene fazne struje sa zadanim momentom ili brzinom, izračunava vektore napona koji zatvaraju tu pogrešku i primjenjuje ih na pretvarač dok štiti stupanj napajanja. Algoritam također upravlja stopama rampe, strujnim ograničenjima, regenerativnim kočenjem i otkrivanjem kvarova.
Odabir algoritma postavlja gornju granicu za glatkoću okretnog momenta, akustičnu buku, učinkovitost i dinamički odziv. Snažan mikrokontroler ne može popraviti loše strukturiranu kontrolnu petlju, a jednostavan algoritam može učiniti da se inače dobar kontroler osjeća grubo u zahtjevnoj aplikaciji vozila.
Glavne obitelji algoritama koje se danas koriste
Komutacija u šest koraka (trapezoidna).
Komutacija u šest koraka napaja dvije od tri faze motora u isto vrijeme i prolazi kroz šest sklopnih stanja. Jednostavan je za implementaciju, koristi malo procesorskog vremena i prirodno radi s Hallovim senzorima. Nedostatak je valovitost zakretnog momenta u svakoj komutacijskoj točki i zvučna buka pri maloj brzini. Šestostupanjski je još uvijek razuman izbor za pumpe, ventilatore i jeftine vučne pogone gdje je glatkoća manje važna od cijene.
Kontrola usmjerena na polje
Kontrola usmjerena na polje tretira struju statora kao dvije neovisne komponente: jednu koja proizvodi moment i drugu koja kontrolira magnetsko polje. Nakon Clarkeove i Parkove transformacije, dva PI regulatora reguliraju ove komponente, a modulacija prostornog vektora pretvara rezultat natrag u trofazne napone. FOC pruža gotovo konstantan okretni moment, nisku buku i visoku učinkovitost u cijelom rasponu brzina, uključujući i mirovanje.
FOC treba više računanja od šest koraka, ali to više nije ograničenje s modernim mikrokontrolerima. Zadana je za električne motocikle, robotske pogone, brodske vanbrodske motore i većinu aplikacija koje trebaju predvidljiv okretni moment.
Promatrači bez senzora
Algoritmi bez senzora procjenjuju položaj rotora iz izmjerenih napona i struja, a ne iz zasebnog senzora položaja. Senzor povratnog EMF-a je najjednostavniji pristup i radi znatno iznad nekoliko stotina okretaja u minuti. Promatrač u kliznom načinu rada dodaje robusnost protiv pogreške parametra i šuma mjerenja. Prošireni Kalmanov filtar daje točne procjene pod smetnjama, ali zahtijeva pažljivo podešavanje. Visokofrekventno ubrizgavanje pobuđuje magnetsku istaknutost motora i daje informacije o položaju pri nultoj i vrlo maloj brzini.
Praktični kompromis je između cijene, mogućnosti male brzine i odbijanja smetnji. Uklanjanje Hall senzora i ožičenja kodera smanjuje troškove i poboljšava pouzdanost, ali samo ako radni ciklus omogućuje estimatoru da radi svoj posao.
Skalarna V/Hz kontrola
Skalarno upravljanje ima fiksni omjer između napona i frekvencije i uglavnom se koristi s AC indukcijskim motorima. Jednostavan je i ne zahtijeva povratnu informaciju o položaju, ali je njegov odziv okretnog momenta slab. Rjeđe se pojavljuje u pogonskim sklopovima kompaktnih vozila jer ti sustavi koriste BLDC ili PMSM motore, gdje FOC ili šest koraka daju bolje rezultate.
Usporedba algoritama prema primjeni
Različiti radni ciklusi pogoduju različitim algoritmima. Električni motocikl provodi većinu svog vremena iznad nekoliko stotina okretaja u minuti, tako da FOC bez senzora s procjenom povratnog EMF-a smanjuje troškove bez štete na performanse krstarenja; polazak na uzbrdici i manevriranje pri maloj brzini guraju dizajnere natrag prema Hallovim senzorima. Šasija robota mora precizno puzati naprijed i nazad, što zahtijeva senzor položaja ili visokofrekventno ubrizgavanje. Kada je platforma robot za dostavu ili mobilna manipulativna baza, a kontroler istosmjernog motora bez četkica s brzim odzivom može biti razlika između pogona koji zaostaje i onog koji odmah prati naredbu.
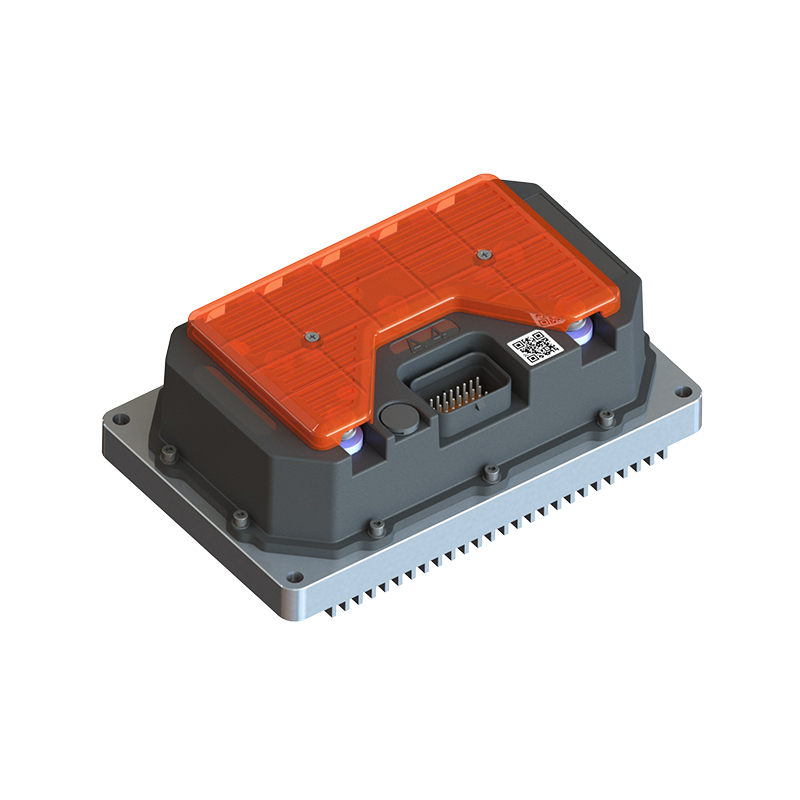
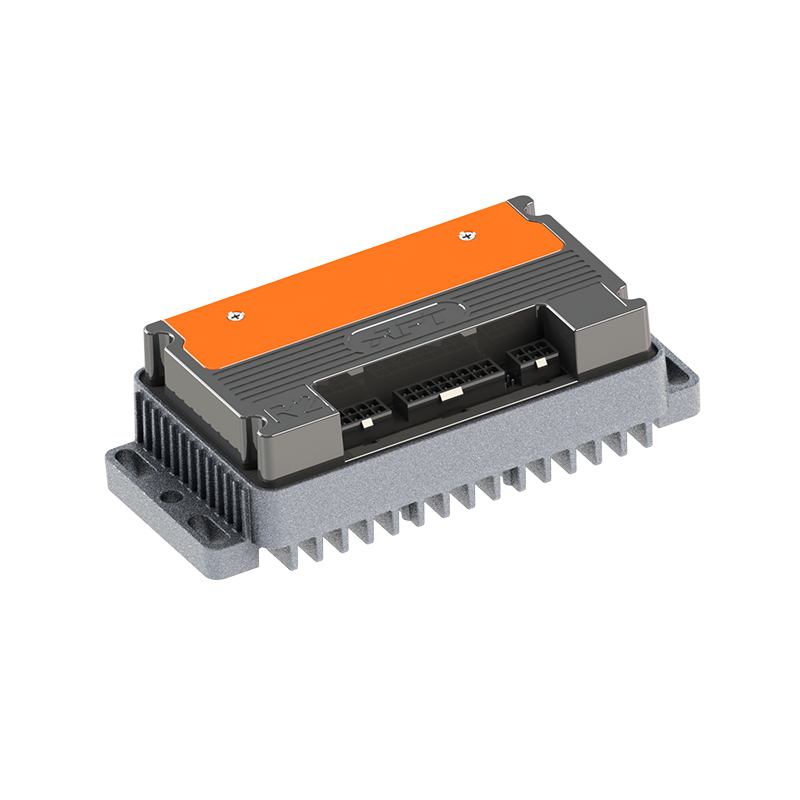
 R5 Dobavljači kontrolera istosmjernog motora bez četkica, tvornica - Shanghai APT APT je R5 brzog odziva kontrolera istosmjernog motora bez četkica Dobavljači i veleprodaja Tvornica kontrolera istosmjernog motora bez četkica R5 brzog odziva u C... Pogledajte proizvod →
Brodski izvanbrodski motor radi ujednačenom brzinom satima, tako da su učinkovitost i toplinska stabilnost važniji od prolaznog odziva. ATV ili UTV doživljavaju iznenadne promjene opterećenja na neravnom terenu, što pogoduje robusnom promatraču i izdašnom trenutnom prostoru za glavu. Tablica u nastavku sažima uobičajene kompromise.
| Algoritam | Povratne informacije o poziciji | Valovitost zakretnog momenta | Ponašanje pri malim brzinama | Najbolje aplikacije |
|---|---|---|---|---|
| Komutacija u šest koraka | Hallovi senzori | Umjereno | Prihvatljivo sa senzorima | Pumpe, ventilatori, jeftina vuča |
| FOC sa senzorima | Hall ili koder | Vrlo nisko | Izvrsno | Električni motocikli, roboti, brodovi |
| FOC bez senzora (back-EMF) | Napon i struja | Niska | Slabo ispod minimalne brzine | E-bicikli, brzi pogoni |
| FOC bez senzora (SMO/EKF) | Napon i struja | Niska | Dobro, ali podesivo | ATV, UTV, industrijski pogoni |
| Visokofrekventna injekcija | Trenutačni odgovor | Niska | Izvrsno at standstill | Roboti, dužnosti slične servo |
| Skalar V/Hz | Nijedan | visoko | Nije prikladno | AC indukcijski motori |
Tretirajte tablicu kao polazište, a ne kao presudu. Dobro konstruiran kontroler može suziti mnoge od ovih praznina jer su njegova strujna petlja i promatrač usklađeni zajedno. Zbog toga je iskustvo dobavljača kontrolera sa stvarnim radnim ciklusima vozila važno koliko i naziv algoritma na podatkovnoj tablici.
Kako izbor algoritma utječe na odabir kontrolera
Budući da algoritam živi u ugrađenom softveru, hardver i firmware moraju biti dizajnirani zajedno. Paraleliranje MOSFET-a određuje koliko se ravnomjerno struja dijeli između faza. Preciznost očitavanja struje postavlja donju vrijednost za FOC strujnu petlju. Snaga pogona vrata utječe na gubitke sklopke i elektromagnetske smetnje. Toplinski dizajn odlučuje koliko dugo regulator može držati vršni moment. Kontroler s dobrim silikonom, ali loše podešenim firmwareom pokazat će valovitost momenta i šum; kontroler s odličnim firmware-om, ali slabim detektiranjem struje će se isključiti ili smanjiti snagu. To je razlog zašto se sada posvećuje toliko pozornosti inženjeringa uloga softvera u suvremenom upravljanju motorikom .
Ista logika vrijedi i za sam motor. Otpor statora, fazni induktivitet i konstanta povratnog EMF-a definiraju što kontroler može, a što ne može učiniti. Regulator ocijenjen za 60 A neće omogućiti da loše usklađeni motor radi učinkovito, a agresivno podešavanje FOC-a može pregrijati motor s niskom toplinskom masom. Zahtjev za potvrđeno uparivanje motora i kontrolera dio je procesa kupnje, a ne naknadna misao.
S hardverske strane, Kontroleri motora visokih performansi T-serije uparite FOC firmware širokog napona sa stupnjem napajanja namijenjenim za e-motocikle, e-ATV i e-vanbrodske motore. Oni su primjer dizajna u kojem su kontrolni algoritam i pretvarač razvijeni u istoj kući, tako da firmware poznaje granice hardvera.
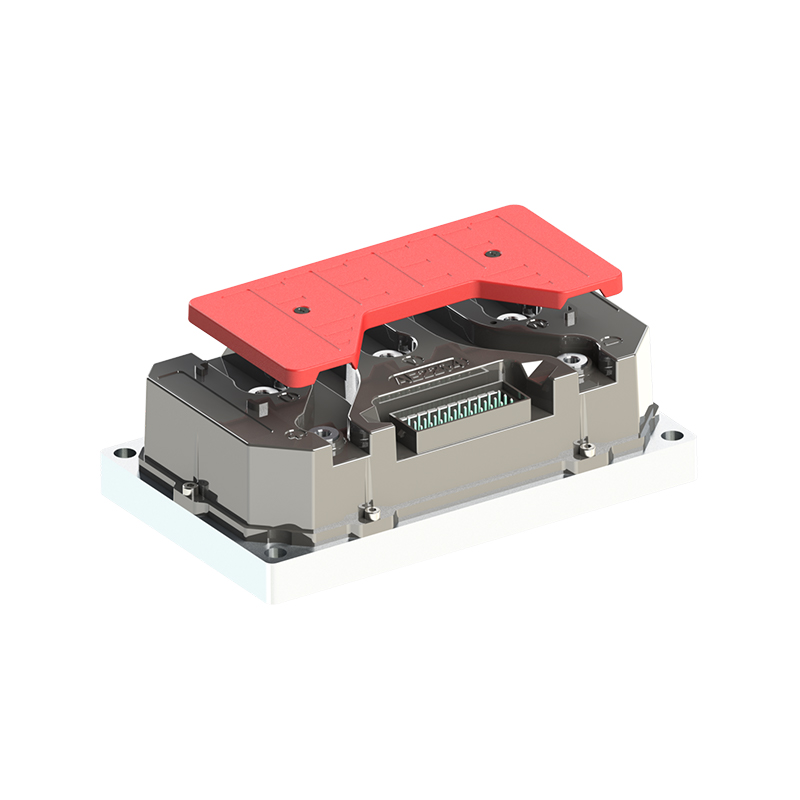
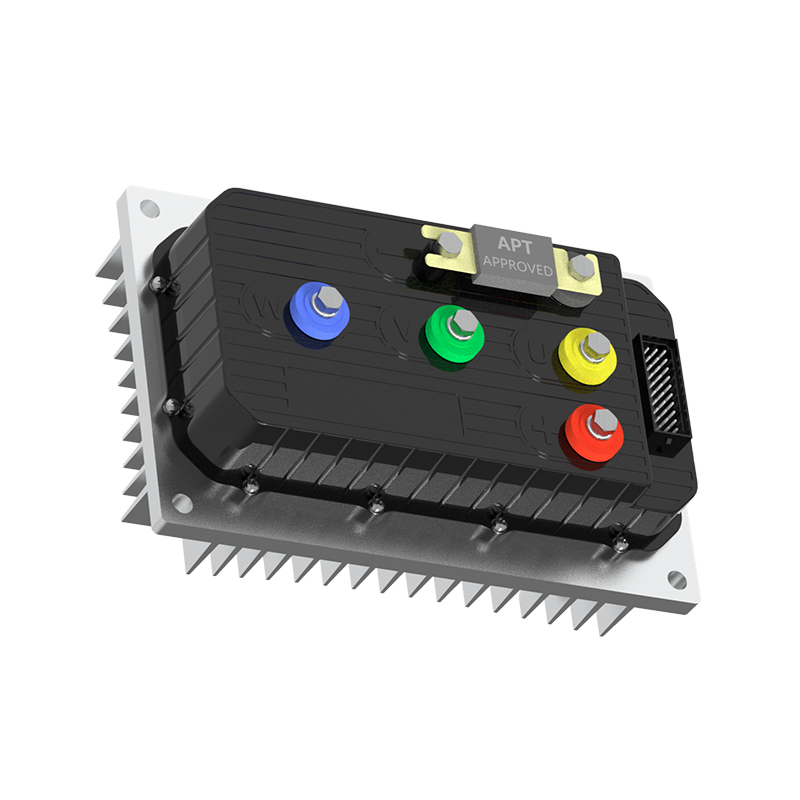
 Dobavljači kontrolera motora visokih performansi serije T, tvornica APT - T300 T400 T500 T720 T1000 T1400 T1800 Tvornica kontrolera sinkronih motora s trajnim magnetom, T serija upravljanja motorima visokih performansi... Pogledajte proizvod →
Praktični kriteriji procjene za motorne kontrolere
Kada uspoređujete kontrolere, pogledajte iza broja vršne struje. Sljedeće točke odvajaju kontroler koji radi na papiru od onog koji radi na cesti.
- Potvrdite koji algoritam firmware zapravo pokreće. Neki jeftini regulatori reklamiraju FOC, ali se prebacuju na šest koraka pri velikoj brzini kako bi sakrili ograničenja računanja.
- Provjerite je li implementacija FOC-a bez senzora, temeljena na Hallu ili promjenjiva. Bez senzora smanjuje ožičenje, ali može imati problema pri vrlo maloj brzini bez ubrizgavanja visoke frekvencije.
- Pitajte kako je strujna petlja podešena. Motori s različitim faznim induktivitetom zahtijevaju različita pojačanja, a automatsko ugađanje štedi sate tijekom dovođenja.
- Pregledajte ponašanje preopterećenja, uključujući ograničenje struje, toplinsko smanjenje i oporavak od pogreške. Ovi detalji odlučuju hoće li se vozilo sigurno zaustaviti ili će vozača zaustaviti.
- Razmotrite akustičnu buku. Ako je proizvod električni motocikl ili robot za dostavu koji radi u blizini ljudi, buka je prodajna točka. The ultra tihi kontroler istosmjernog motora bez četkica
 A6 ultra tihi kontroler istosmjernog motora bez četkica Dobavljači, tvornica - Shanghai APT P APT je A6 ultra tihi kontroler istosmjernog motora bez četkica, dobavljači i veleprodajna tvornica A6 ultra tihog istosmjernog motora bez četkica u Kini... Pogledajte proizvod → je praktičan primjer sinusoidalno orijentiranog dizajna koji održava nisku komutacijsku buku.
Algoritmi upravljanja motorom ne bi se trebali birati samo iz blok dijagrama. Najprije postavite radni ciklus, raspon brzine, proračun buke i zahtjeve male brzine vašeg vozila, a zatim usporedite kontrolere s tim ciljevima. Šestostupanjski je savršeno prikladan za ventilator, FOC je prava polazna točka za većinu primjena vuče, a promatrači bez senzora su alat za uštedu kada to raspon brzine dopušta. Najbolji kontroler je onaj čiji algoritam, stupanj napajanja i podrška za aplikacije odgovaraju stvarnom radnom profilu vašeg proizvoda.
DALJE:Objašnjenje kontrole zakretnog momenta: Praktični vodič za odabir kontrolera BLDC motora
Zainteresirani ste za suradnju ili imate pitanja?
Kao Proizvođači prilagođenih kontrolera sinkronih motora s trajnim magnetima i Dobavljači kontrolera motora s trajnim magnetima u Kini, Fokusiranje na upravljanje pogonom permanentnog magneta sinkroni motori, pružamo siguran i dovoljan izvor energije za elektrifikaciju putničkih vozila.
- [email protected]
- +86-170 9191 9800
- Soba 123A, br. 1000 Ziyue Road, Minhang District, Šangaj, Kina
Autorska prava © Shanghai APT Power Technology Co., Ltd.All rights reserved