Objašnjenje kontrole zakretnog momenta: Praktični vodič za odabir kontrolera BLDC motora
Zamislite električni motocikl koji drži poziciju na strmoj rampi dok prevozi putnika. Regulator brzine održava nisku ciljanu brzinu, ali mali trzaj gasa može pretvoriti kontrolirano lansiranje u nasilan trzaj. Sada zamislite robota za dostavu kako prelazi vrata koja su malo preuska. Ako regulator nastavi gurati punom strujom, mjenjač apsorbira udar. Obje situacije rješavaju se kontrolom momenta, načinom rada koji regulira rotacijsku silu koju motor proizvodi, a ne njegovu brzinu ili položaj.
Ovaj je članak napisan za inženjere i OEM projektne timove koji procjenjuju kontrolere motora bez četkica za električne motocikle, šasije robota, električna ATV-a, UTV-a i vanbrodske motore. Objasnit ćemo što zapravo znači kontrola zakretnog momenta u BLDC ili PMSM pogonu, kako to kontroler postiže i koje specifikacije određuju hoće li se zakretni moment osjećati glatko i brzo reagirati u stvarnom radu.
Što kontrola momenta zapravo znači
Kontrola zakretnog momenta regulira struju koja se isporučuje motoru tako da zakretni moment osovine slijedi naredbu koju daje vozač, vozač ili kontroler kretanja. Ne drži ciljnu brzinu. Ne drži položaj rotora. Motor jednostavno proizvodi bilo koju brzinu koja proizlazi iz primijenjenog momenta i opterećenja pričvršćenog na osovinu.
Jednostavna usporedba pomaže. Kada gurate ručna kolica, vaše ruke primjenjuju silu, a kolica se pomiču bez obzira na brzinu koju ta sila proizvodi protiv otpora kotrljanja i nagiba. Vaše ruke vrše kontrolu momenta. Da ste umjesto toga zaključali brzinu kolica, to bi bila kontrola brzine.
| Način upravljanja | Regulirana varijabla | Tipičan izvor naredbi | Slučajevi primarne upotrebe |
|---|---|---|---|
| Kontrola brzine | RPM motora | Prigušnica, potenciometar, CAN zadana vrijednost | Cruise operacije, pokretne trake, ventilatori, pumpe |
| Kontrola položaja | Kut rotora | Povratna informacija kodera, impulsi koraka ili smjera | Upravljanje, ventili, robotski zglobovi |
| Kontrola momenta | Struja motora, a time i moment | Analogni ulaz, CAN naredba momenta, pedala | Vuča, zatezanje, kretanje ograničeno silom |
Kontrola momenta je također zaštitna funkcija. Regulator koji je programiran da isporuči ne više od 15 Nm jednostavno neće dati 20 Nm, čak i ako to vozač zahtijeva. Proklizavanje kotača na labavom šljunku, blokiranom pokretaču ili djelomično zaglavljenom ležaju više se ne pretvara izravno u naprezanje pogonskog sklopa. Zbog toga se ograničenje momenta često koristi kao sigurnosna funkcija u sustavima gibanja.
Kako kontroler bez četkica isporučuje kontrolirani okretni moment
U istosmjernom motoru bez četkica ili sinkronom motoru s permanentnim magnetom, moment je proporcionalan struji armature u kvadraturnoj osi. Kontrola momenta je dakle kontrola struje. Dobro dizajniran regulator mjeri fazne struje, uspoređuje komponentu koja stvara zakretni moment s naredbom zakretnog momenta i prilagođava obrazac prebacivanja pretvarača kako bi se smanjila pogreška. Ova unutarnja strujna petlja je mjesto gdje zapravo postoji kontrola momenta.
Upravljanje usmjereno na polje i strujna petlja
Kontrola usmjerena na polje, obično nazvana FOC, transformira izmjerene trofazne struje u dvije komponente u rotirajućem referentnom okviru: magnetizirajuću komponentu na d-osi i komponentu koja stvara moment na q-osi. Kontroler naređuje da struja q-osi odgovara traženom okretnom momentu i održava struju d-osi blizu nule za PMSM za površinsku montažu. Širina pojasa ove strujne petlje odlučuje koliko brzo će se dogoditi korekcije momenta. Petlja ažurirana na 10 do 20 kHz reagira na promjene opterećenja u nekoliko milisekundi, što je razlika između stabilnog puzanja i zastajkivanja pri maloj brzini. FOC je središnji razlog tehnologija sinkronih motora s trajnim magnetima nastavlja se poboljšavati za vučne aplikacije: isti hardver isporučuje glatkiji okretni moment, veću učinkovitost i regenerativno kočenje samo kroz promjene softvera.
Povratna informacija senzora i rad bez senzora
Kvaliteta kontrole momenta uvelike ovisi o povratnoj informaciji o položaju rotora. Hallovi senzori daju grubu rezoluciju od 60 stupnjeva, što je dovoljno za trapezoidnu komutaciju, ali ne i za glatki moment pri maloj brzini. Koderi i rezolveri osiguravaju kontinuirani kut rotora, omogućujući FOC-u da drži precizan okretni moment čak i blizu mirovanja. Algoritmi bez senzora procjenjuju položaj rotora iz povratnog EMF-a, što uklanja trošak senzora, ali ne može održati puni okretni moment pri nultoj brzini gdje ne postoji povratni EMF. Mnogi proizvodni pogoni koriste hibridnu strategiju: pokretanje na temelju senzora i rad bez senzora iznad nekoliko stotina okretaja u minuti.
Senzor fazne struje jednako je važan. Shunt otpornici niske strane su jeftini, ali osjetljivi na buku; integrirani fazni senzori koštaju više i daju čišća mjerenja pri niskim strujama. Frekvencija uzorkovanja i filtriranje trenutnog signala postavljaju praktično valovitost zakretnog momenta koja se vidi na osovini, tako da se vrijednosti zakretnog momenta u podatkovnoj tablici trebaju čitati zajedno s senzorskom arhitekturom koja se koristi u upravljaču.
Zašto je kontrola momenta važna u stvarnim primjenama
Kontrola momenta mijenja mjerljivo ponašanje u svakoj većoj kategoriji primjene u električnoj mobilnosti i robotici.
- Električni motocikli. Kontrolirana pokretanja na nagibima, sprječavanje proklizavanja kotača na mokrom asfaltu i regenerativno kočenje koje primjenjuje negativni okretni moment na glatkoj rampi. Bez ograničenja zakretnog momenta, motor se može nasilno uključiti kada vozač okrene gas.
- Robotska šasija. Ograničenje zakretnog momenta štiti zupčanike i motore tijekom sudara. Kada autonomni mobilni robot naiđe na neočekivanu prepreku, kontroler ograničava struju umjesto da puni snagu u pogonski sklop.
- Električni ATV i UTV. Puzanje malom brzinom po neravnom terenu zahtijeva precizan izlaz niskog momenta. Sustav s kontrolom brzine ima tendenciju porasta kada kotači izgube i ponovno steknu trakciju.
- Električni vanbrodski motori. Konstantan potisak protiv struje i vjetra zahtijeva od regulatora da reagira na promjene opterećenja brže nego što to može brzinska petlja.
The prilagodba proizvoda motornog pogona za više scenarija odražava upravo ovaj zahtjev: jedna upravljačka platforma mora upravljati širokim rasponom naredbi okretnog momenta, od malih robotskih kotača do velikih ATV pogonskih sklopova.
Ključne specifikacije koje određuju kvalitetu zakretnog momenta
Pri izboru regulatora za primjenu osjetljivu na okretni moment, nazivna trajna struja i vršna struja samo su početna točka. Sljedeće specifikacije imaju veliki utjecaj na ponašanje zakretnog momenta.
- Brzina ažuriranja trenutne petlje. Viša stopa ažuriranja, obično 10 do 20 kHz, skraćuje kašnjenje između promjene naredbe zakretnog momenta i stvarne promjene zakretnog momenta na osovini.
- PWM frekvencija. Viša frekvencija prekapčanja smanjuje valovitost struje i čujni šum, ali povećava gubitke pri preklapanju. Upravljači usmjereni na tihi rad biraju frekvenciju koja uravnotežuje oboje.
- Trenutna rezolucija senzora i šum. Najmanji mjerljivi korak struje postavlja najmanji korak momenta. Bučni senzorski krug proizvodi tresenje zakretnog momenta pri niskom opterećenju.
- Valovitost zakretnog momenta. Niska valovitost zakretnog momenta održava rotaciju glatkom pri maloj brzini, što je važno za zglobove i propelere robota.
- Mogućnost preopterećenja. Privremeni vršni momenti za kretanje na uzbrdici i svladavanje prepreka obično premašuju kontinuiranu ocjenu. Provjerite krivulju preopterećenja prema stvarnom radnom ciklusu.
- Toplinsko ponašanje. Trajni zakretni moment postavljen je toplinskim dizajnom regulatora. Regulator koji rano gasi tiho će smanjiti raspoloživi okretni moment tijekom produženog rada.
Kvaliteta komponenti bitna je izvan brojeva. Pogon kontroliran okretnim momentom prebacuje faznu struju stotine puta u sekundi, a svaki povremeni otpor u konektorima ili lemljenim spojevima pojavljuje se kao šum mjerenja struje koji postaje brbljanje okretnog momenta. Zbog toga je kvaliteta materijala hardvera legitimna inženjerska specifikacija, a ne samo marketinška tvrdnja.
Također je vrijedno provjeriti podatke o valovitosti okretnog momenta na stvarnom motoru tijekom testiranja prototipa. Proizvođači mjere valovitost zakretnog momenta u kontroliranim uvjetima koji možda ne odgovaraju proizvodnom okviru, specifičnom induktivitetu namota ili PWM frekvenciji koju projekt planira koristiti. Kratki test na stolu koji bilježi okretni moment na nekoliko točaka brzine otkrit će većinu problema koji kasnije postaju pritužbe na terenu.
Usklađivanje regulatora s motorom i radnim ciklusom
Učinkovitost kontrole momenta je svojstvo sustava, a ne izolirano svojstvo regulatora. Strujna petlja podešena je na induktivitet i otpor namota motora. Spojite isti regulator na motor s različitim parametrima i odziv momenta može postati oscilatoran ili spor. Zbog toga je uparivanje kontrolera i motora kao dijela dizajna sustava važnije od odabira bilo koje komponente pojedinačno.
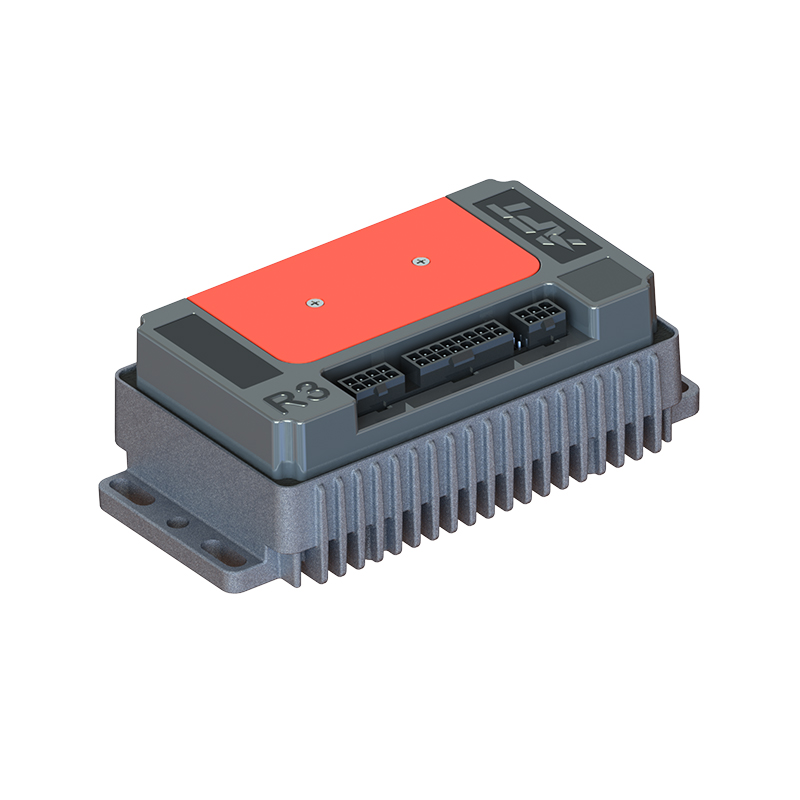
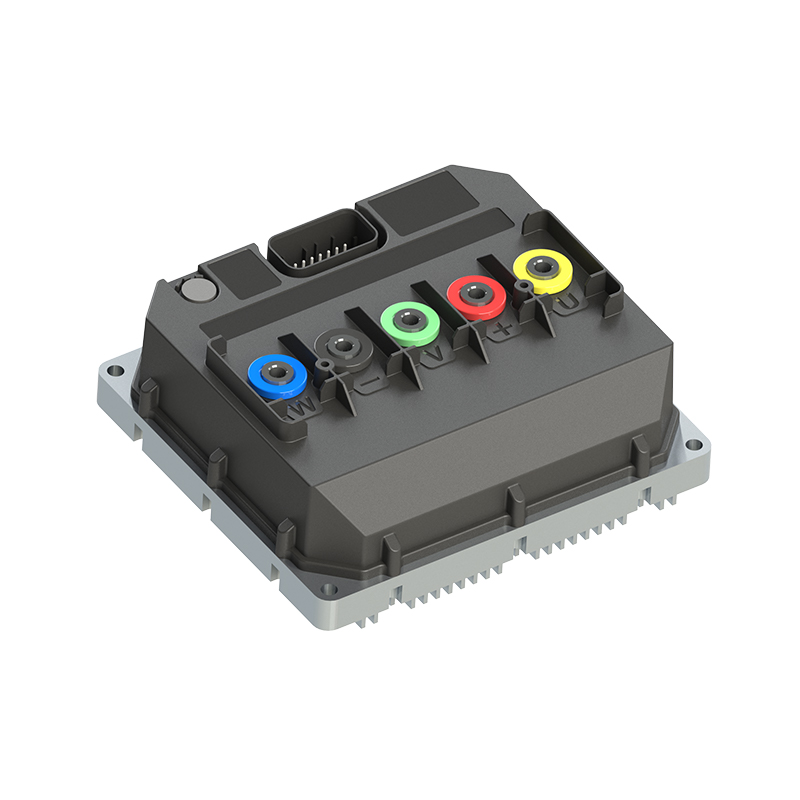
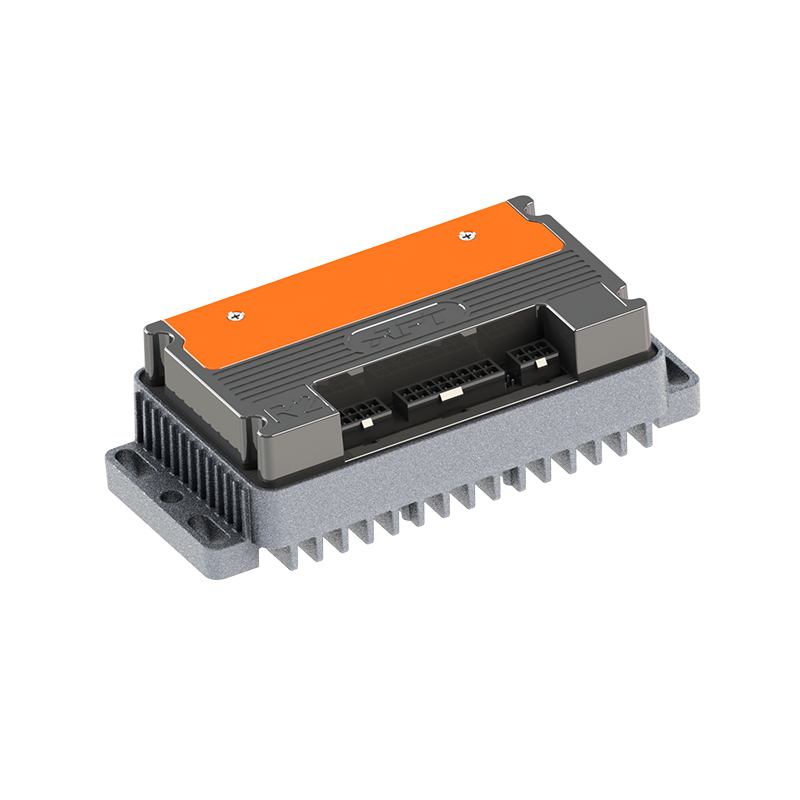
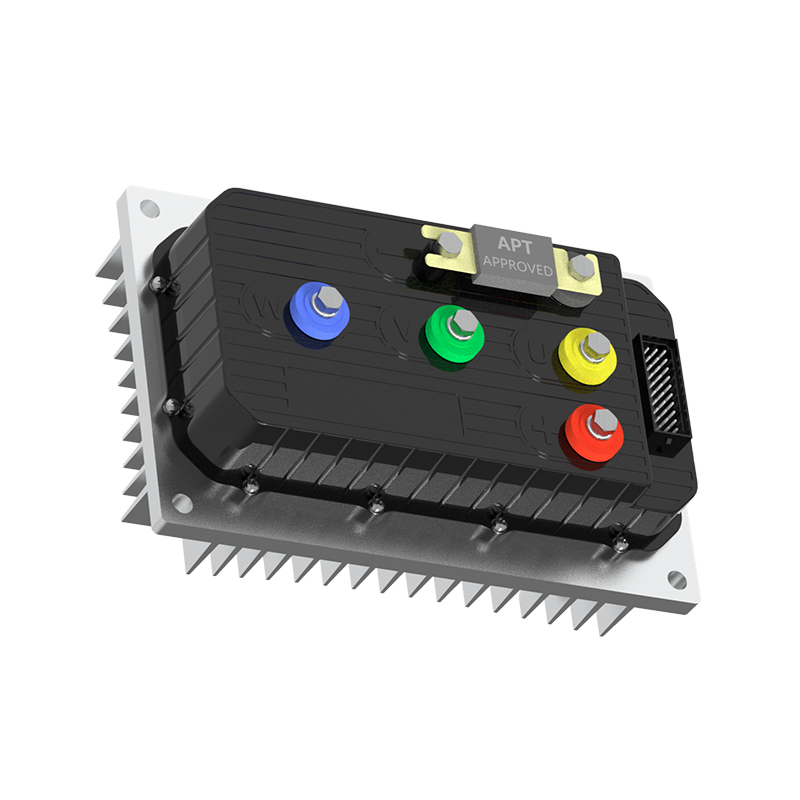
Za primjene koje zahtijevaju brzu reakciju zakretnog momenta, R5-2215 kontroler istosmjernog motora bez četkica s brzim odzivom dizajniran je za smanjenje kašnjenja između naredbe zakretnog momenta i mehaničkog momenta osovine. Za platforme osjetljive na učinkovitost kao što su urbani električni motocikli, A4-2313 visokoučinkoviti upravljač istosmjernog motora bez četkica precizno drži okretni moment dok smanjuje električne gubitke. Za visokonaponske arhitekture velike snage s dinamičkim zahtjevima okretnog momenta, Kontroler motora visokih performansi T-serije pokriva širu omotnicu koju ATV, UTV i veće robotske platforme obično zahtijevaju.
 Dobavljači kontrolera motora visokih performansi serije T, tvornica APT - T300 T400 T500 T720 T1000 T1400 T1800 Tvornica kontrolera sinkronog motora s trajnim magnetom, T serija upravljanja motorom visokih performansi... Pogledajte proizvod →
 A4 Visokoučinkoviti kontroler istosmjernog motora bez četkica, dobavljači, tvornica - Šangaj A APT je A4 visokoučinkoviti kontroler istosmjernog motora bez četkica Dobavljači i veleprodaja A4 visokoučinkovitog regulatora istosmjernog motora bez četkica Tvornica ... Pogledajte proizvod →
 R5 Dobavljači kontrolera istosmjernog motora bez četkica, tvornica - Shanghai APT APT je R5 brzog odziva kontrolera istosmjernog motora bez četkica Dobavljači i veleprodaja Tvornica kontrolera istosmjernog motora bez četkica R5 brzog odziva u C... Pogledajte proizvod →
Softver ovdje igra središnju ulogu. Oblikovanje rampe zakretnog momenta, podešavanje strujne petlje i ponašanje greške konfigurirani su u firmveru, tako da se isti hardver može podesiti za teretni e-bicikl, invalidska kolica ili brodski pogon. Prebacivanje upravljanja momentom u softver jedna je od tema detaljnog članka o tome uloga softvera u suvremenim motornim kontrolerima .
Zaključak
Kontrola momenta nije jedna komponenta ili algoritam. Prolazi kroz lanac senzora struje, povratnu informaciju o položaju rotora, programsku opremu strujne petlje, stupanj pretvarača i fizičku kvalitetu konektora. Za proizvođače originalne opreme koji izrađuju električna vozila i mobilne strojeve, sposobnost glatke regulacije zakretnog momenta određuje hoće li proizvod biti predvidljiv i uglađen pod stvarnim opterećenjima. Procjena propusnosti strujne petlje, valovitosti zakretnog momenta, ponašanja preopterećenja i konfigurabilnosti softvera tijekom faze odabira regulatora najizravniji je način da se izbjegne reinženjering voznih sposobnosti kasnije u projektu.
DALJE:Objašnjenje povratne elektromotorne sile: Kako povratni EMF oblikuje dizajn kontrolera motora
Zainteresirani ste za suradnju ili imate pitanja?
Kao Proizvođači prilagođenih kontrolera sinkronih motora s trajnim magnetima i Dobavljači kontrolera motora s trajnim magnetima u Kini, Fokusiranje na upravljanje pogonom permanentnog magneta sinkroni motori, pružamo siguran i dovoljan izvor energije za elektrifikaciju putničkih vozila.
- [email protected]
- +86-170 9191 9800
- Soba 123A, br. 1000 Ziyue Road, Minhang District, Šangaj, Kina
Autorska prava © Shanghai APT Power Technology Co., Ltd.All rights reserved